
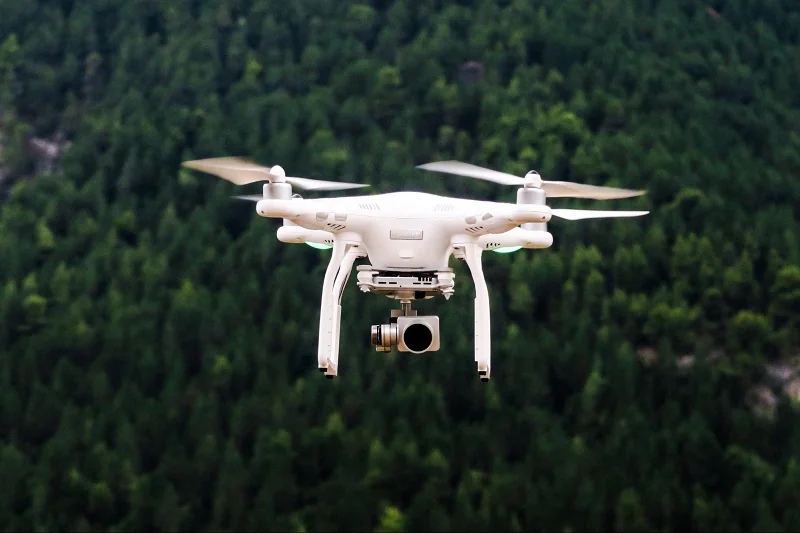
Пропеллеры беспилотника раскручиваются с бешеной скоростью, толкая потоки воздуха вниз, словно невидимые волны поднимают машину в небо. В квадрокоптере четыре мотора создают ровную тягу, позволяя зависать в воздухе, как вертолет без пилота. Стабилизация происходит мгновенно благодаря фиксирующим наименьший наклон сенсорам и алгоритмам, корректирующим обороты – дрон танцует с ветром, не теряя равновесия. Это базовый принцип: тяга противодействует гравитации, а электронный мозг держит курс.
Но за этой простотой скрывается сложная симфония физики и электроники. Воздушные потоки, крутящий момент и датчики реагируют за миллисекунды, превращая хрупкий аппарат в уверенного пассажира облаков. Разберемся, как это работает по сути, от первого взлета до автономных путешествий 2026 года.
Типы беспилотников: разные подходы к покорению неба
Беспилотники не ограничиваются квадрокоптерами – у каждого типа есть уникальный рецепт полета. Мультироторные модели как DJI Mavic или самодельные FPV доминируют в гражданском сегменте благодаря простоте вертикального взлета. Четыре, шесть или восемь пропеллеров создают прямую тягу, позволяя маневрировать на месте. Представьте: машина зависает над полем, сканируя урожай, без надобности взлетной полосе.
Фиксированные крылья напоминают модели самолетов – они скользят по подъемной силе крыльев, как чайки над морем. Пропеллер тянет вперед, а аэродинамика делает остальные: воздух над крылом двигается быстрее, давление падает, и дрон поднимается. Такие модели как WingtraOne летают часами, идеальные для картографии больших территорий. Но для старта требуется разгон – катапульта или рука.
Однороторные беспилотники, подобные вертолетам, используют мощный главный ротор для тяги и хвостовой для противодействия крутящему моменту. Они редки из-за сложности, но выдерживают тяжелые грузы. Гибридные VTOL совмещают лучше всего: роторы для взлета, крылья для крейсерского полета. В 2026 году они популярны в логистике – взлет вертикально, а затем эффективный скользящий полет на 100+ км.
Перед выбором учтите задачи. Вот сравнительная таблица основных типов:
| Тип | Принцип подъема | Время полета | Маневренность | Примеры |
|---|---|---|---|---|
| Мультиротор (квадрокоптер) | Тяга пропеллеров | 15-45 хв | Высокая, hover | DJI Phantom, FPV racing |
| Фиксированное крыло | Подъемная сила крыльев | 1-5 год | Средняя, forward flight | SenseFly eBee |
| Однороторный | Главный ротор + хвост | 30-60 хв | Висока | Mikrokopter |
| Гибрид VTOL | Роторы + крылья | 1-3 год | Висока | Квантовые системы Trinity |
Данные от en.wikipedia.org и jouav.com. Эта таблица показывает, почему мультироторы – выбор новичков: простота превосходит выносливость фиксированных крыльев. Переходите к гибридам, если требуются длинные дистанции без компромиссов.
Физика полета: тяга, моменты и аэродинамические уловки
Сердце полета – законы Ньютона. Пропеллеры ускоряют воздух вниз, создавая реактивную силу вверх. В квадрокоптере тяга чистая, без крыльев: каждый мотор толкает свой воздух. Два пропеллера вращаются по часовой (CW), два против (CCW), нейтрализуя крутящий момент – иначе дрон крутился бы как юла.
Для маневра сменяют обороты. Хотите наклон вперед (pitch)? Уменьшите тягу задних моторов, увеличьте передние – центр тяги сдвигается, дрон ныряет. Roll – левые/правые моторы. Yaw – дифференциал между парами CW/CCW: больше оборотов в одной группе, и машина возвращается. Взлет – все моторы на максимум, противодействуя 9.8 м/с гравитации.
Фиксированные крылья полагаются на принцип Бернулли: воздух над крылом разгоняется по профилю, давление падает, подъемная сила тянет вверх. Пропеллер дает скорость для скольжения. Гибриды переключаются: роторы для hover, крылья для эффективности. Ветер добавляет драму – турбулентность заставляет сенсоры работать на грани.
Система стабилизации: сенсоры и алгоритмы, спасающие от падения
Без стабилизации дрон качался бы как лист на ветру. Главный герой – IMU (инерционная измерительная единица): гироскоп фиксирует угловые скорости по roll, pitch, yaw, акселерометр – линейные ускорения и гравитацию. Эти данные fusionируются в EKF-фильтре для точной ориентации.
Барометр измеряет давление для высоты, магнитометр – направление магнитного поля (компас), GPS – позицию с точностью до сантиметров. Оптический поток сканирует землю для indoor полетов, лидер – дистанцию. Flight Controller (FC), как Pixhawk или Betaflight, обрабатывает все это в PID-циклах: Proportional реагирует на ошибку, Integral устраняет постоянную погрешность, Derivative предполагает изменение.
Представьте: порыв ветра наклонил дрон на 2°. PID мгновенно корректирует моторы, поворачивая в горизонт. В 2026 году AI добавляет предсказание: нейросети анализируют траекторию, избегая помех автономно. Без этого танца данных дрон бы кружился в спирали вниз.
Интересные факты о полетах дронов
- Самый быстрый квадрокоптер разогнался до 657 км/ч в 2025 году в ЮАР – рекорд en.wikipedia.org.
- Дроны VTOL в 2026 летают 3+ часа, комбинируя hover и glide, как в моделях Quantum-Systems.
- IMU реагирует за 0.001 с, позволяя FPV-гонкам на 200 км/ч без аварии.
- Первый квадрокоптер полетел в 1908 году tethered – Louis Breguet, но современные автономные превосходят его в 1000 раз.
- В турбулентности дроны используют vortex ring state – эффект, когда тяга падает на 50% при быстром спуске.
Эти жемчужины показывают, как хобби превратилось в high-tech революцию. Вы не представьте, как дроны эволюционировали!
Электроника в действии: моторы, ESC и пропеллеры как оркестр
Brushless моторы – короли дронов: stator с катушками, ротор с магнитами вращается без щеток, достигая 50 000 об/мин. ESC (электронный регулятор оборотов) преобразует DC батареи в 3-фазный AC, управляя скоростью PWM-сигналом от FC. Один ESC на мотор с телеметрией тока/напряжения.
Пропеллеры – лопасти из pitch (угол атаки): low-pitch для скорости, high для тяги. CW/CCW пары балансируют момент. В FPV 5-дюймовые пропы дают 1000 г тяги на мотор. Батареи LiPo 6S 1300mAh кормят все это 10-20 мин безумной энергии.
FC на STM32 процессоре запускает 8 кГц циклов: читает сенсоры, считает PID, отправляет команды ESC. У продвинутых – OSD для FPV, Blackbox для логов. Поломка ESC? Дрон падает – поэтому redundancy в коммерческих моделях.
Автономный полет и тренды 2026: от ручного руля до AI-пилота
Сегодня дроны возвращаются домой сами (RTH), избегают препятствий LiDAR'ом. В 2026 году AI берет руль: нейросети прогнозируют ветер, оптимизируют маршрут, распознают объекты. Тренды – swashplateless роторы для эффективности, quantum сенсоры для IMU точности 0.01°.
Боевые FPV эволюционируют: оптоволокно против РЭБ, swarm-атаки. Гражданские – BVLOS полеты для доставки. Энтузиасты тюнингуют PID в Betaflight, достигая flip на 360°. Будущее – летающие сами дроны, но с человеческим прикосновением для креатива.
Каждый полет – урок физики в действии. Попытайтесь сами: настройте симулятор, почувствуйте, как тяга оживает. Небо ждет новых историй.